Loading...
Searching...
No Matches
gtsam::traits< const Gal3 > Struct Reference
Inheritance diagram for gtsam::traits< const Gal3 >:
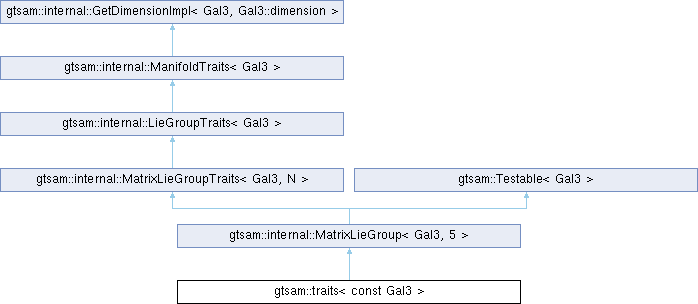
Additional Inherited Members | |
| Public Member Functions inherited from gtsam::internal::ManifoldTraits< Gal3 > | |
| GTSAM_CONCEPT_ASSERT (HasManifoldPrereqs< Gal3 >) | |
| Public Member Functions inherited from gtsam::Testable< Gal3 > | |
| GTSAM_CONCEPT_ASSERT (HasTestablePrereqs< Gal3 >) | |
| Static Public Member Functions inherited from gtsam::internal::MatrixLieGroupTraits< Gal3, N > | |
| static LieAlgebra | Hat (const TangentVector &v) |
| static TangentVector | Vee (const LieAlgebra &X) |
| static Eigen::Matrix< double, product(N, N), 1 > | Vec (const Gal3 &m, OptionalJacobian< product(N, N), LieGroupTraits< Gal3 >::dimension > H={}) |
| Vectorize the matrix representation of a Lie group element. | |
| static TangentVector | AdjointTranspose (const Gal3 &m, const TangentVector &x, ChartJacobian Hm={}, ChartJacobian Hx={}) |
| static TangentVector | Adjoint (const Gal3 &m, const TangentVector &x, ChartJacobian Hm={}, ChartJacobian Hx={}) |
| static Jacobian | adjointMap (const TangentVector &xi) |
| static TangentVector | adjoint (const TangentVector &xi, const TangentVector &y, ChartJacobian Hxi={}, ChartJacobian H_y={}) |
| static TangentVector | adjointTranspose (const TangentVector &xi, const TangentVector &y, ChartJacobian Hxi={}, ChartJacobian H_y={}) |
| Static Public Member Functions inherited from gtsam::internal::LieGroupTraits< Gal3 > | |
| static TangentVector | Logmap (const Gal3 &m) |
| static Gal3 | Expmap (const TangentVector &v) |
| static Gal3 | Compose (const Gal3 &m1, const Gal3 &m2, ChartJacobian H1={}, ChartJacobian H2={}) |
| static Gal3 | Between (const Gal3 &m1, const Gal3 &m2, ChartJacobian H1={}, ChartJacobian H2={}) |
| static Gal3 | Inverse (const Gal3 &m, ChartJacobian H={}) |
| static Eigen::Matrix< double, dimension, dimension > | AdjointMap (const Gal3 &m) |
| static Gal3 | Identity () |
| Static Public Member Functions inherited from gtsam::internal::ManifoldTraits< Gal3 > | |
| static TangentVector | Local (const Gal3 &origin, const Gal3 &other) |
| static Gal3 | Retract (const Gal3 &origin, const TangentVector &v) |
| Static Public Member Functions inherited from gtsam::internal::GetDimensionImpl< Gal3, Gal3::dimension > | |
| static size_t | GetDimension (const Gal3 &m) |
| Static Public Member Functions inherited from gtsam::Testable< Gal3 > | |
| static void | Print (const Gal3 &m, const std::string &str="") |
| static bool | Equals (const Gal3 &m1, const Gal3 &m2, double tol=1e-8) |
| static constexpr auto | dimension |
| Static Public Attributes inherited from gtsam::internal::ManifoldTraits< Gal3 > | |
| static constexpr auto | dimension |
| Public Types inherited from gtsam::internal::MatrixLieGroupTraits< Gal3, N > | |
| using | LieAlgebra |
| using | TangentVector |
| using | Jacobian |
| using | ChartJacobian |
| Public Types inherited from gtsam::internal::LieGroupTraits< Gal3 > | |
| typedef OptionalJacobian< dimension, dimension > | ChartJacobian |
| typedef Gal3 | ManifoldType |
| typedef Eigen::Matrix< double, dimension, 1 > | TangentVector |
| using | Manifold |
| using | structure_category |
| using | group_flavor |
| using | Jacobian |
| Public Types inherited from gtsam::internal::ManifoldTraits< Gal3 > | |
| typedef Gal3 | ManifoldType |
| typedef manifold_tag | structure_category |
| typedef Eigen::Matrix< double, dimension, 1 > | TangentVector |
| typedef OptionalJacobian< dimension, dimension > | ChartJacobian |
The documentation for this struct was generated from the following file:
- /tmp/gtsam-4.3.0-doxygen.rsXPUS/source/gtsam/geometry/Gal3.h
